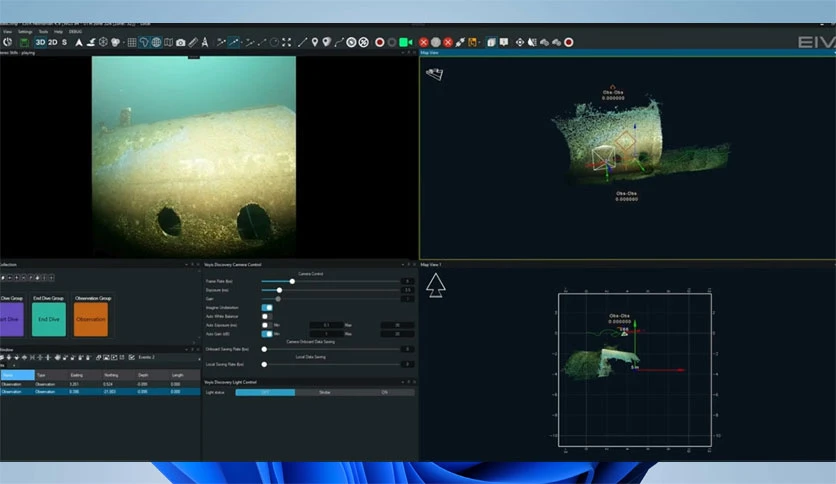
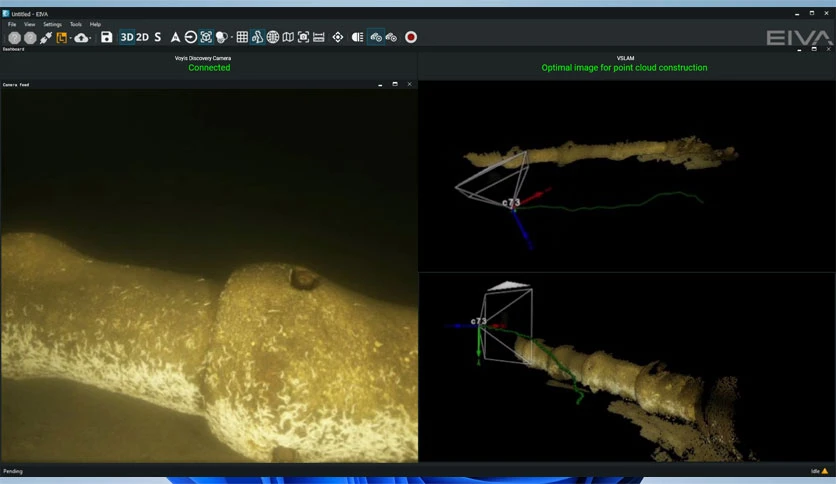
资源截图
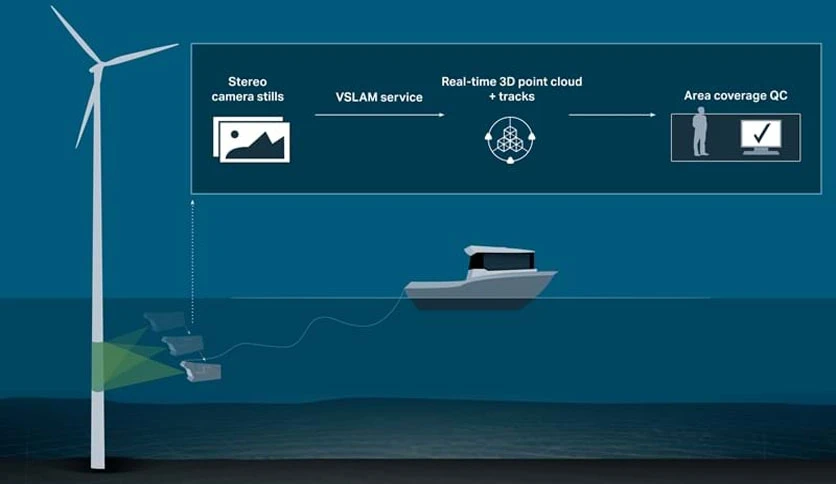
免费下载适用于 Windows PC 的由 EIVA NaviSuite 提供支持的 Voyis VSLAM。它是一款尖端的计算机视觉软件产品,旨在通过仅使用 Discovery 立体相机作为输入来生成实时 QC 显示、3D 点云和轨迹图,从而增强测量质量保证和 ROV 视觉检查。
由 EIVA NaviSuite 提供支持的 Voyis VSLAM 概述
与 EIVA NaviSuite 集成的复杂工具利用先进的计算机视觉技术来提供实时质量控制 (QC) 显示。该软件可生成准确的 3D 点云和轨迹图,从而实现卓越的测量质量保证并增强 ROV 视觉检查结果。
主要功能
- 实时 QC 显示:该软件提供实时 QC 显示,显示区域覆盖范围。此功能有助于确保测量数据准确且全面,这对于成功进行水下检查至关重要。
- 3D 点云:它使用 Discovery 立体相机生成真实比例的 3D 点云。这些点云提供了测量区域的详细而准确的表示,有助于精确分析和明智的决策。
- 轨迹图:该软件创建跟踪 ROV 运动的轨迹图。此功能对于了解调查过程中所采取的路径并确保覆盖所有必要的区域至关重要。
- 高质量静态图像:它将高质量静态图像与 3D 点云实时链接。这种集成提供了检查区域的全面视图,提高了调查结果的整体质量。
使用该工具的好处
- 增强测量质量保证:实时质量控制显示和准确的 3D 点云确保测量数据可靠且高质量。这种增强的质量保证对于根据调查结果做出明智的决策至关重要。
- 增强型 ROV 视觉检查:此功能通过将高质量静态图像与真实比例的 3D 点云相集成,增强了 ROV 的视觉检查能力。此功能可以实现更详细、更准确的检查,最终改善结果。
- 提高效率:该软件能够生成实时显示和绘图,可以快速识别问题或需要进一步检查的区域。这种效率可以在水下勘测期间节省时间和资源。
它是如何工作的
- Discovery 立体相机输入:该软件使用 Discovery 立体相机的输入来生成 3D 点云和轨迹图。立体相机捕获高质量图像,软件对其进行处理以准确地表示测量区域。
- 实时处理:该软件实时处理输入数据,提供即时 QC 显示和更新。这种实时处理对于确保调查按计划进行并覆盖所有必要的区域至关重要。
- 与 EIVA NaviSuite 集成:它与 EIVA NaviSuite 集成,后者是用于近海和海上作业的综合软件解决方案。这种集成增强了这两种软件产品的功能,为水下调查和检查提供了强大的工具集。
系统要求
- 操作系统:Windows 11/10/8.1/8/7
- 处理器:最低 1 GHz 处理器(建议 2.4 GHz)
- RAM:2GB(建议 4GB 或更多)
- 可用硬盘空间:建议 2GB 或更多
结论
由 EIVA NaviSuite 提供支持的 Voyis VSLAM 是提高水下测量质量和 ROV 目视检查的强大工具。它能够使用 Discovery 立体相机输入生成实时 QC 显示、3D 点云和轨迹图,这使其成为海洋作业的宝贵资产。提高测量准确性和效率有助于确保水下项目取得成功。
评分及评论
0
(满分5, 共3用户评价)
来评个分数吧